Unitree prevé que los robots humanoides alcancen su 'momento ChatGPT' en uno o dos años
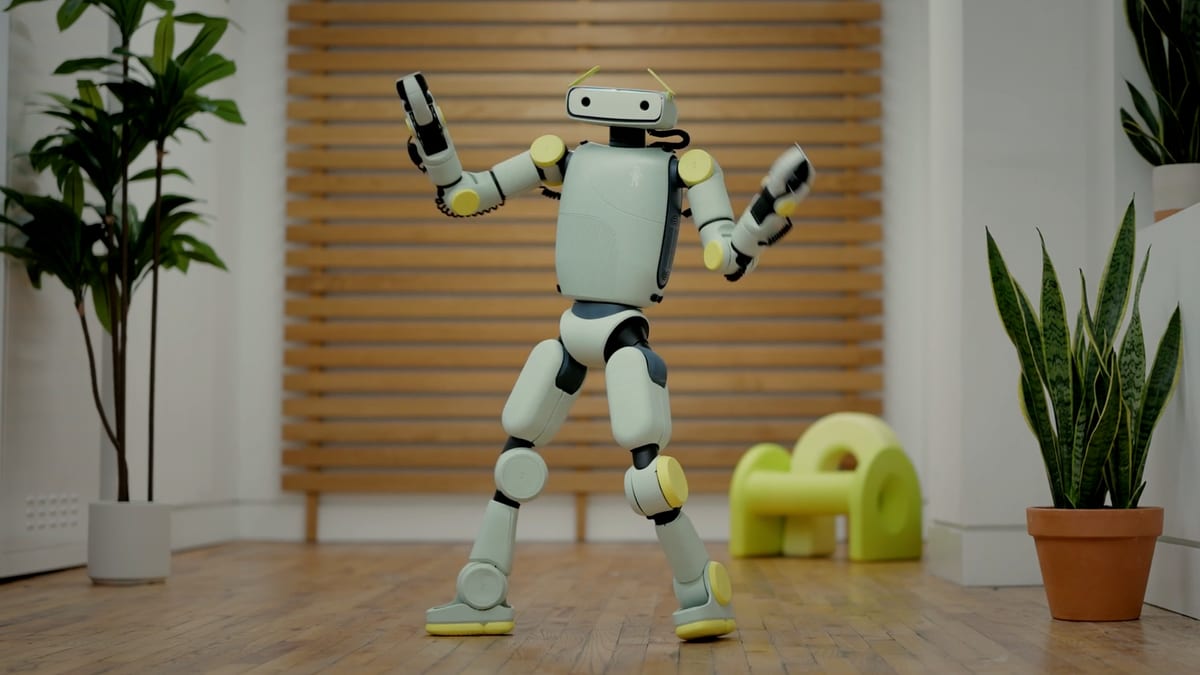
El CEO de Unitree, Wang Xingxing, ha asegurado que los robots humanoides están a punto de vivir su 'momento ChatGPT' y que su despliegue comercial podría producirse en un plazo de uno o dos años, mucho antes de lo que anticipaban la mayoría de los expertos. El ejecutivo lo atribuye al avance de los modelos de inteligencia artificial, que están acelerando la capacidad de los robots para entender y operar en entornos reales.
Un plazo que se acorta drásticamente
Wang Xingxing, máximo responsable del gigante chino de la robótica Unitree, ha defendido que el despliegue de los robots humanoides será "en uno o dos años", un horizonte mucho más cercano que el que el propio ejecutivo manejaba hace apenas unos meses. En agosto, Wang creía que el plazo podría extenderse hasta una década.
La declaración se produjo en un foro organizado por el South China Morning Post, donde Wang explicó que la carrera que mantienen OpenAI, Anthropic y Google no solo está acelerando las capacidades de la IA en codificación, software o investigación, sino también en cómo los robots se entienden con el entorno y responden de forma cada vez más autónoma.
El ejecutivo puso como ejemplo la posibilidad de que "un modelo GPT-7 lanzado el próximo año pueda resolver directamente los problemas de la inteligencia corporal", es decir, que un robot pueda operar únicamente con comandos gestionados a través de IA, sin necesidad de una programación específica para cada tarea.
El listón del 80%: tareas y entornos
Unitree ha fijado un criterio claro para considerar que sus robots están listos para el gran salto: deben ser capaces de completar el 80% de las tareas que se les asignen por sí mismos, sin intervención humana. Además, esas tareas deben poder realizarse en el 80% de entornos desconocidos, es decir, lugares donde el robot no haya estado anteriormente y de los que no tenga datos previos.
Este umbral es ambicioso, pero la compañía ya ha demostrado avances significativos en esa dirección. El pasado septiembre, el grupo Movements Lab de la Universidad de Stanford presentó HomeBody, un sistema que dotó a un robot Unitree G1 con un sistema de memoria espacial persistente y habilidades humanas para tareas a largo plazo, todo ello usando el modelo Astra de ChatGPT-6.
En las pruebas, el robot fue capaz de limpiar una cocina que nunca antes había visto y recuperar un objeto a partir de la única solicitud "Ordena la cocina, pon las bolsas de café en la isla y tira los cartones en mal estado", sin datos de entrenamiento específicos del entorno ni aprendizaje adicional.
La IA como catalizador del hardware
La tesis de Wang es que el hardware de los robots humanoides ya va por delante en la carrera de desarrollo, y que el software impulsado por IA es el que permitirá aprovechar todo su potencial. En este sentido, los últimos lanzamientos de los grandes laboratorios de IA apuntan en esa dirección.
OpenAI presentó a principios de septiembre GPT-6 Astra, con mejoras significativas en la interacción con interfaces, pasando de una puntuación del 76,9% al 92,7% en ScreenSpot-Pro. La compañía destacó la nueva arquitectura de razonamiento llamada 'profundidad recurrente', que permite al modelo pensar repetidamente en un problema antes de producir una respuesta, lo que podría mejorar la precisión en situaciones críticas.
Por su parte, Google ha presentado esta semana Gemini 4 Argon, su nuevo modelo para tareas complejas, que también supone un avance en robótica. Google explica que Argon mejora la comprensión física, la generación de código y el razonamiento visual-semántico, y que ya se puede aplicar a lo largo de todo el ciclo de vida de la robótica: control de robots sin entrenamiento previo, reconstrucción de simulaciones de tareas humanas a partir de un boceto, etiquetado del entorno para responder en escenarios inéditos y mejora de las interacciones con el entorno mediante simulaciones.
Sigue leyendo
- inteligencia-artificialUn estudio revela que pagamos menos a las IA con aspecto femenino por el mismo trabajo
- inteligencia-artificialUn nuevo sistema permite a los agentes de IA predecir sus propios errores antes de cometerlos
- inteligencia-artificialUn exoesqueleto personal devuelve la bipedestación a una joven parapléjica: así es su rutina diaria
- inteligencia-artificialOpenAI lanza GPT-Live-1.1 con nuevas voces, acentos mejorados y menos repeticiones en el asistente de voz